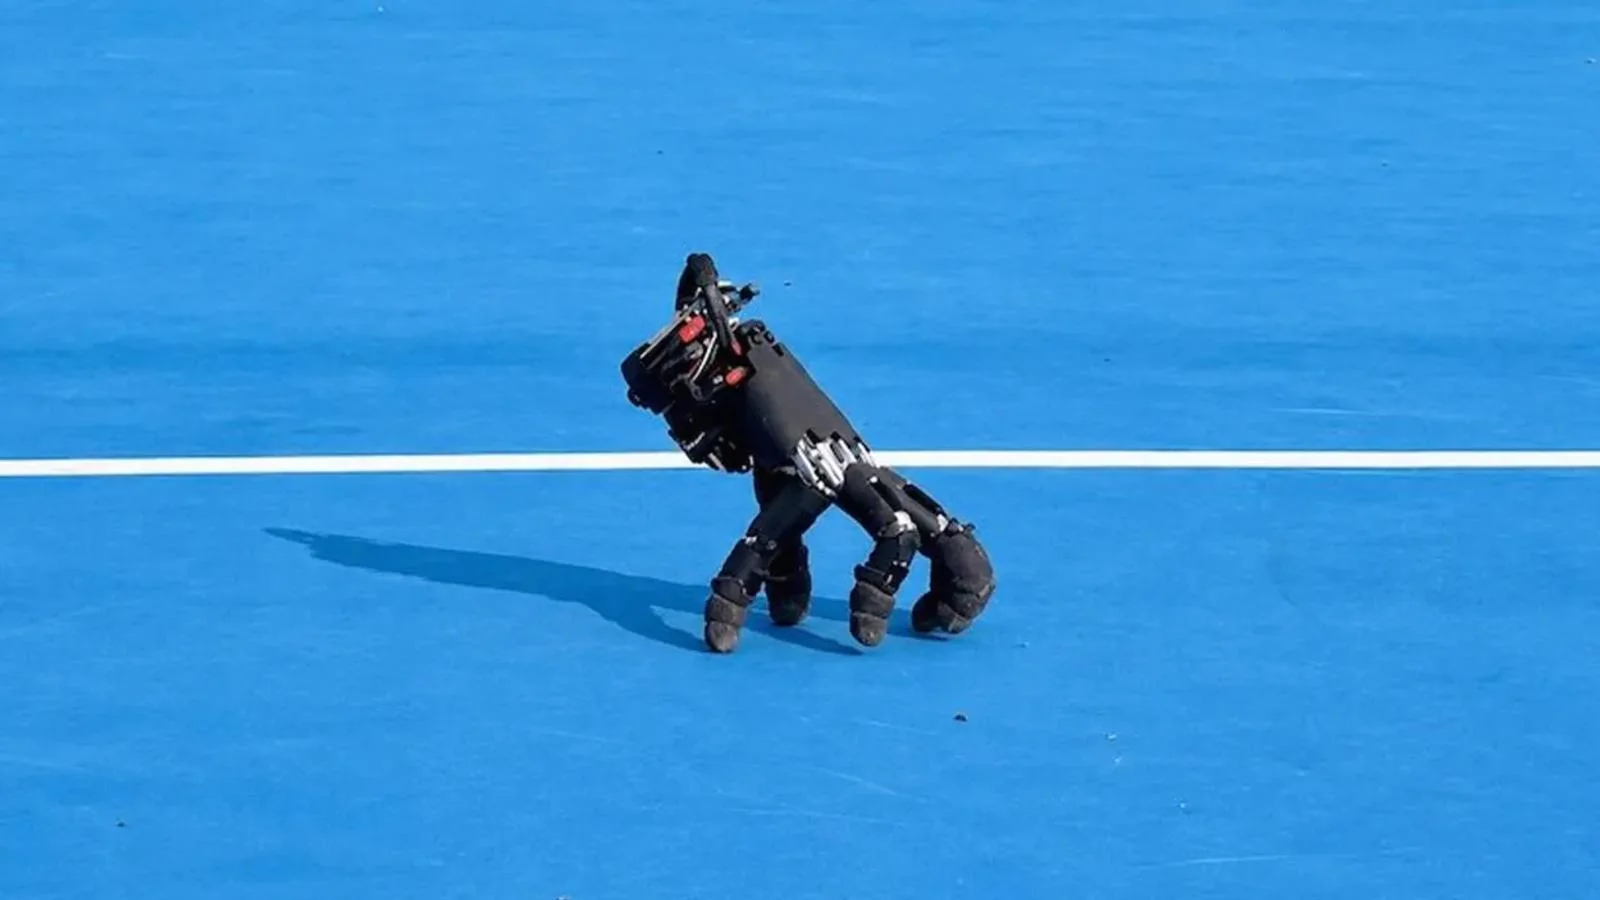
Швейцарский高等技术学院的研究人员在 Yumshoq 机器人实验室开发了一种能够独立活动的新型机器人手。One.uz 报道了这一消息。
该创新设备不仅展示了保持平衡的能力,还能与各种复杂表面适应并与周围环境中的物体直接互动。此项工作为机器人技术领域开辟了新篇章,使设备在脱离主体时能够自主执行任务。
实验过程中,研究人员使用了具有人类手部结构的现成人形模型。手指长度和控制机制的固有几何形状保持不变。
由于人类手指长度不同,在运动时保证稳定性对工程师来说是一项非常复杂的任务。为了实现完全自主状态,安装了专门的强化电池、计算模块和传感器阵列。
控制算法与训练过程
在开发控制系统时,广泛采用了虚拟环境中的强化学习方法。在练习过程中,人工智能系统根据每一次成功的动作进行奖励,并学会同时保持手指的自然状态。
经过多次尝试后,算法学会了识别维持平衡的方向。随后,成熟的程序模型被转移到真实的物理设备上并进行了实际测试。
各种表面的实验与实际应用
在实际实验中,机器人手在室内和室外都能在各种不同材质的表面上移动。它在像桌子、地毯和石头等具有不同粗糙度的表面上也能成功行走,并根据环境迅速调整手指动作。
专家将设备的计算机控制能力作为专项测试进行了检查。在实验过程中,机器人手在不失去平衡的情况下,能够交替按下计算机键盘上的键,并独立完成特殊的逻辑游戏按钮。
这种自主运动能力对于在受限环境中工作的机器人技术系统具有极大价值。例如,大型机器人可以在靠近其自身时放置自己的手,并在该位置独立到达内部控制元件,执行必要的实际操作后返回。
未来的研究方向
项目作者认为,自主运动能力使机器人手成为人类使用的更完美的接口,并使其在空间中更加通用。该项目下一步是将自主运动与更复杂的操作相结合。
未来,机器人手不仅需要能够独立到达所需位置,还要能够在该位置准确执行复杂的作业任务。这将显著提高技术在工业和服务行业中的效率。