Avtonom avtomobillarni boshqarishda universal sun'iy intellekt modellari sinovdan o'tkazildi
Zamonaviy avtonom haydash tizimlari yillar davomida takomillashtirilayotganiga qaramay, kutilmagan vaziyatlarda hali ham jiddiy xatolarga yo‘l qo‘ymoqda. Bu haqda One.uz xabar beradi.
Soha mutaxassislari yo‘l o‘rtasida to‘xtab qolish, to‘siqlarni noto‘g‘ri baholash va ta’mirlash hududlarida adashish kabi muammolarni bartaraf etish maqsadida yangi yondashuvni sinab ko‘rishdi. Bunda maxsus haydovchi dasturlar o‘rniga, matn va mantiq bilan ishlovchi universal sun’iy intellekt modellaridan foydalanildi.
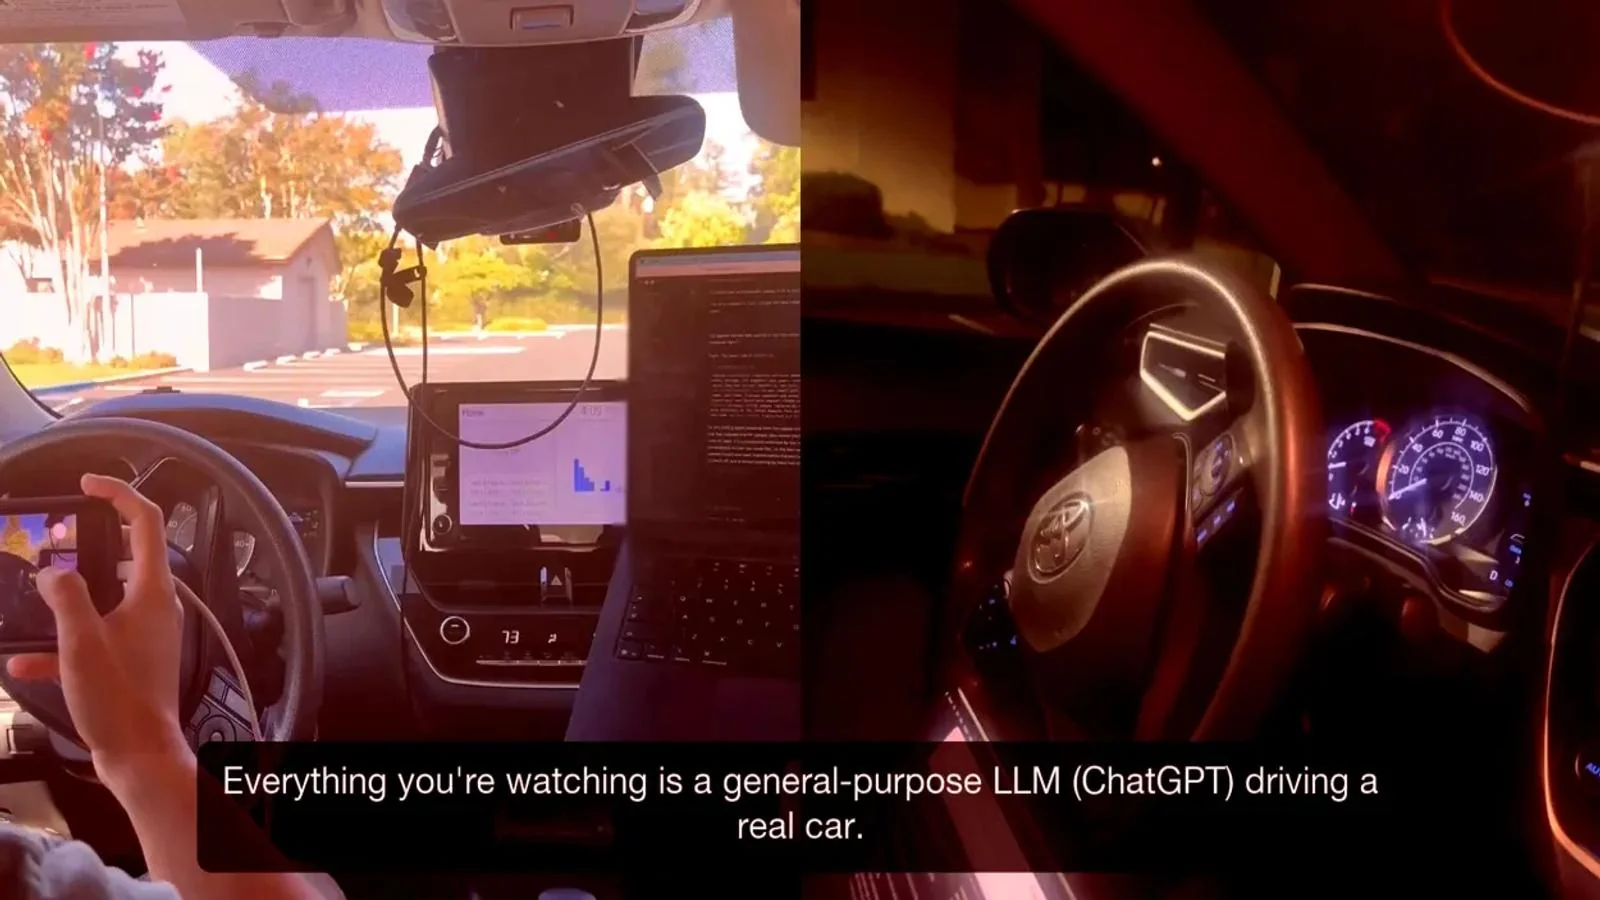
Tadqiqotchilar OpenAI, xAI va Anthropic kompaniyalarining eng so‘nggi ishlanmalarini real avtomobil boshqaruviga bog‘lab, ularning murakkab sharoitlardagi qobiliyatini tekshirib ko‘rdilar. Tajriba jarayoni va texnik yechimlar Noyob tajriba davomida mutaxassislar Toyota Corolla rusumli avtomobilni maxsus kompyuter tizimiga ulashdi.
Mazkur tizimga GPT-6 Astra, Grok 4.6 hamda Claude Fable 5.1 kabi universal modellar o‘rnatildi. Ish jarayonida noutbuk avtomobildan GPS ma’lumotlari va g‘ildiraklarning holati haqidagi ko‘rsatkichlarni qabul qilib, ularni sun’iy intellektga uzatib turdi.
O‘z navbatida, dasturiy ta’minot olingan ma’lumotlarni tahlil qilib, rul boshqaruvi, gaz va tormoz tizimi uchun buyruqlar qaytardi. Xavfsizlikni ta’minlash maqsadida avtomobil salonida nazoratchi o‘tirdi, biroq u faqat favqulodda holatda tormoz pedalini bosish vakolatiga ega edi.
Asosiy boshqaruv to‘liq sun’iy intellekt ixtiyoriga topshirildi. Sinov maydoni sifatida konuslar bilan belgilangan maxsus avtoturargoh yo‘lagi tanlandi.
Modellar oldiga qo‘yilgan vazifa ushbu marshrutni xatosiz va to‘siqlarga urilmasdan bosib o‘tishdan iborat edi. Sinov natijalari va asosiy to‘siqlar O‘tkazilgan sinovlar universal modellarning haydovchilik mahorati hali yetarli darajada emasligini ko‘rsatdi.
Ishtirok etgan tizimlar orasida faqatgina GPT-6 Astra belgilangan masofani to‘liq bosib o‘tishga muvaffaq bo‘ldi. Biroq bu natija ham mukammal emas edi: avtomobil 150 metrdan kamroq masofani besh daqiqa davomida, soatiga atigi 1,5 kilometr tezlikda bosib o‘tdi.
Boshqa modellar esa hattoki birinchi burilishni amalga oshirishda ham qiyinchilikka duch kelishdi. Tadqiqotchilarning xulosasiga ko‘ra, asosiy muammo fazoviy idrok etish va masofani to‘g‘ri baholash bilan bog‘liq.
Masalan, Grok modeli avtomobilning o‘lchamlarini noto‘g‘ri hisoblab, kamera tasviridagi bo‘shliqni noto‘g‘ri talqin qilganini tan oldi. Bu esa universal modellarning real dunyodagi jismoniy o‘lchamlarni his qilishda oqsayotganidan dalolat beradi.
Iqtisodiy samaradorlik va xavfsizlik masalasi Universal sun’iy intellekt yordamida mashina boshqarish nafaqat texnik jihatdan murakkab, balki iqtisodiy nuqtayi nazardan ham juda qimmatga tushmoqda. Hisob-kitoblarga ko‘ra, bitta qisqa masofali sinovni amalga oshirish uchun sarflangan raqamli resurslar qiymati 7,74 dollarni tashkil etdi.
Bu oddiy yonilg‘i sarfi bilan solishtirilganda taxminan 500 marta qimmatroqdir. Shunga qaramay, ushbu tajriba ilm-fan uchun muhim qadam hisoblanadi.
Mutaxassislar universal modellarning cheklangan bo‘lsa-da, real texnikani boshqarish qobiliyatini namoyish etishdi. Kelgusida xavfsizlik choralarini kuchaytirish va ma’lumotlarni qayta ishlash tezligini oshirish orqali ushbu yo‘nalishda sezilarli natijalarga erishish mumkinligi ta’kidlanmoqda.
Hozircha esa haydovchisiz avtomobillar uchun maxsus ishlab chiqilgan algoritmlar universal tizimlardan ko‘ra samaraliroq bo‘lib qolmoqda.